
เราเป็นหนึ่งในผู้ให้บริการ FA One-stop ที่มีความเชี่ยวชาญมากที่สุดในประเทศจีน ผลิตภัณฑ์หลักของเราได้แก่ มอเตอร์เซอร์โว, เกียร์ทดรอบแบบดาวเคราะห์, อินเวอร์เตอร์, PLC และ HMI แบรนด์ต่างๆ ได้แก่ Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron และอื่นๆ ระยะเวลาจัดส่ง: ภายใน 3-5 วันทำการหลังจากได้รับการชำระเงิน วิธีการชำระเงิน: T/T, L/C, PayPal, West Union, Alipay, WeChat และอื่นๆ
รายละเอียดสเปค
รายละเอียดสเปคข้อมูล ณ วันที่ 31 ตุลาคม 2561
| รายการ | ข้อกำหนด |
| หมายเลขชิ้นส่วน | เอ็มซีดีดีที3520 |
| รายละเอียด | ซีรี่ส์ A4 รุ่นมาตรฐาน คำสั่งกำหนดตำแหน่งรถไฟพัลส์ คำสั่งความเร็วแบบอนาล็อก คำสั่งแรงบิดแบบอนาล็อก การสื่อสารแบบอนุกรมควบคุมแบบปิดสนิท |
| นามสกุล | มินาส เอ4 |
| ชุด | ซีรี่ส์ A4 |
| เฟรม | โครงซี |
| การตอบสนองความถี่ | 1.0 kHz |
| วิธีการควบคุม | ตำแหน่ง, ความเร็ว, แรงบิด, การควบคุมแบบปิดสนิท, การสื่อสารแบบอนุกรม |
| ฟังก์ชันความปลอดภัย | โดยไม่มีฟังก์ชันความปลอดภัย |
| การจำแนกประเภท I/F | อินพุตแบบอนาล็อก/พัลส์ |
| ขนาด (กว้าง) (หน่วย: มม.) | 65 |
| ขนาด (สูง) (หน่วย: มม.) | 150 |
| ขนาด (D) (หน่วย: มม.) | 170 |
| มวล (กก.) | 1.5 |
| สิ่งแวดล้อม | สำหรับรายละเอียดเพิ่มเติม โปรดดูคู่มือการใช้งาน |
ข้อมูลจำเพาะพื้นฐาน
| รายการ | ข้อกำหนด |
| กำลังไฟเข้า: วงจรหลัก | เฟสเดียว/สามเฟส 200 ถึง 240 โวลต์ +10% -15% 50/60 เฮิรตซ์ |
| กำลังไฟฟ้าขาเข้า: วงจรควบคุม | เฟสเดียว 200 ถึง 240 โวลต์ +10% -15% 50/60 เฮิรตซ์ |
| ฟีดแบ็กตัวเข้ารหัส | ตัวเข้ารหัสแบบสัมบูรณ์/เพิ่มค่า 17 บิต (ความละเอียด 131072) ตัวเข้ารหัสแบบเพิ่มค่า 2500 P/r (ความละเอียด 10000) |
| เกี่ยวกับผลตอบรับจากตัวเข้ารหัส | * เมื่อใช้งานเป็นระบบเพิ่มค่าทีละน้อย (โดยไม่ใช้ข้อมูลแบบหลายรอบ) ห้ามเชื่อมต่อแบตเตอรี่สำหรับตัวเข้ารหัสแบบสัมบูรณ์ พารามิเตอร์ Pr. 0B ต้องตั้งค่าเป็น "1" (การตั้งค่าจากโรงงาน) |
| ผลตอบรับจากมาตราส่วนภายนอก | การสื่อสารแบบอนุกรม |
| ขั้วต่อ I/O แบบขนาน: สัญญาณควบคุมอินพุต | อินพุต 10 รายการ (1) เซอร์โวเปิด (2) การสลับโหมดควบคุม (3) การสลับเกน/การสลับขีดจำกัดแรงบิด (4) การล้างสัญญาณเตือน (5) การยับยั้งการเคลื่อนที่เกินตามเข็มนาฬิกา (6) การยับยั้งการเคลื่อนที่เกินทวนเข็มนาฬิกา อินพุตอื่นๆ จะแตกต่างกันไปตามโหมดควบคุม |
| ขั้วต่อ I/O แบบขนาน: สัญญาณควบคุมเอาต์พุต | 6 เอาต์พุต (1) สัญญาณเตือนเซอร์โว (2) เซอร์โวพร้อมใช้งาน (3) สัญญาณปลดเบรกภายนอก (4) การตรวจจับความเร็วศูนย์ (5) แรงบิดเกินขีดจำกัด เอาต์พุตอื่นๆ จะแตกต่างกันไปตามโหมดควบคุม |
| ขั้วต่อ I/O แบบขนาน: อินพุตสัญญาณอนาล็อก | 3 อินพุต (A/D 16 บิต : 1 อินพุต)、ตัวแปลงสัญญาณอนาล็อกเป็นดิจิทัล 10 บิต (2 อินพุต) |
| ขั้วต่อ I/O แบบขนาน: เอาต์พุตสัญญาณอนาล็อก | 2 ช่องสัญญาณออก (สำหรับตรวจสอบ) (1) ตัวตรวจสอบความเร็ว (เปิดใช้งานการตรวจสอบความเร็วของมอเตอร์จริงหรือความเร็วตามคำสั่ง เลือกเนื้อหาและมาตราส่วนด้วยพารามิเตอร์) (2) ตัวตรวจสอบแรงบิด (เปิดใช้งานการตรวจสอบแรงบิดตามคำสั่ง [ประมาณ 3V/แรงบิดที่กำหนด]) ตัวนับค่าเบี่ยงเบนหรือค่าเบี่ยงเบนแบบปิดสนิท เลือกเนื้อหาหรือมาตราส่วนด้วยพารามิเตอร์) |
| ขั้วต่อ I/O แบบขนาน: สัญญาณพัลส์ขาเข้า | 2 อินพุต เลือกอินพุตเฉพาะสำหรับตัวขับสายหรืออินพุตโฟโตคัปเปลอร์พร้อมพารามิเตอร์ |
| ขั้วต่อ I/O แบบขนาน: สัญญาณพัลส์เอาต์พุต | 4 เอาต์พุต ส่งสัญญาณพัลส์ของตัวเข้ารหัส (เฟส A, B และ Z) หรือสัญญาณพัลส์ของมาตราส่วนป้อนกลับ (เฟส EXA, EXB และ EXZ) ออกทางวงจรขับสาย นอกจากนี้ สัญญาณพัลส์เฟส Z และเฟส EXZ ยังถูกส่งออกทางวงจรเก็บประจุแบบเปิดด้วย |
| ฟังก์ชันการสื่อสาร | อาร์เอส232, อาร์เอส485 |
| ฟังก์ชันการสื่อสาร: RS232 | การสื่อสารแบบ 1:1 กับโฮสต์ที่มีอินเทอร์เฟซ RS232 ถูกเปิดใช้งานแล้ว |
| ฟังก์ชันการสื่อสาร: RS485 | 1 : การสื่อสารระหว่างแกนสูงสุด 15 แกนกับโฮสต์ที่มีอินเทอร์เฟซ RS485 ถูกเปิดใช้งานแล้ว |
| การฟื้นฟู | มีตัวต้านทานสร้างพลังงานกลับคืนในตัว (สามารถเปิดใช้งานตัวต้านทานภายนอกได้เช่นกัน) |
| โหมดควบคุม | สามารถสลับระหว่างโหมดทั้ง 7 โหมดต่อไปนี้ได้ (1) การควบคุมตำแหน่ง (2) การควบคุมความเร็ว (3) การควบคุมแรงบิด (4) การควบคุมตำแหน่ง/ความเร็ว (5) การควบคุมตำแหน่ง/แรงบิด (6) การควบคุมความเร็ว/แรงบิด และ (7) การควบคุมแบบปิดสนิท |
-
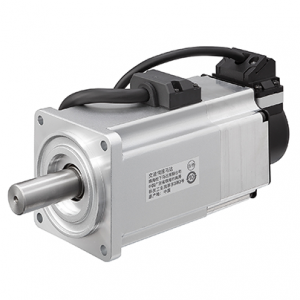
มอเตอร์เซอร์โว AC 100 วัตต์ Panasonic รุ่น MHMF012A1A2
-

มอเตอร์เซอร์โว Panasonic รุ่น MHMD042G1A กำลังไฟ 400 วัตต์
-
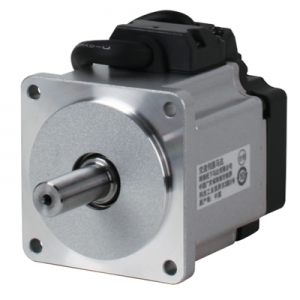
มอเตอร์เซอร์โว AC รุ่น MHMJ042G1U ของ Panasonic ขนาด 400 วัตต์ รุ่น A5
-
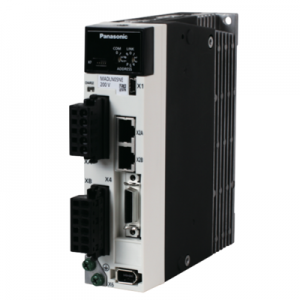
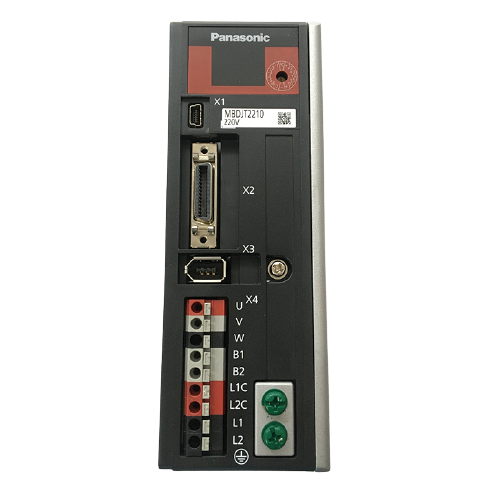
MEDLN83SE ไดร์เวอร์เซอร์โวสำหรับ Panasonic A6 Family
-
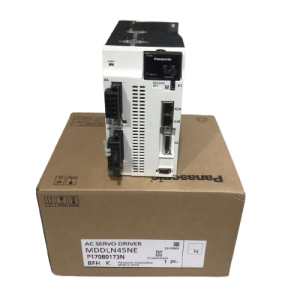
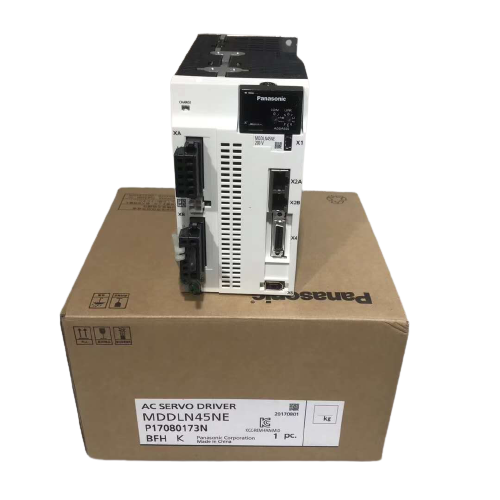
ไดรฟ์เซอร์โว AC 1 กิโลวัตต์ของ Panasonic รุ่น MDDLN45NE
-
เซอร์โวไดรฟ์ Panasonic A6 รุ่น MADLN11NE


